
Prototype de Pitt pour reboucher les nids-de-poule : comment la robotique transforme la voirie
En bref
- Un prototype combine scanner 3D, cartographie et remplissage automatisé d’un nid-de-poule.
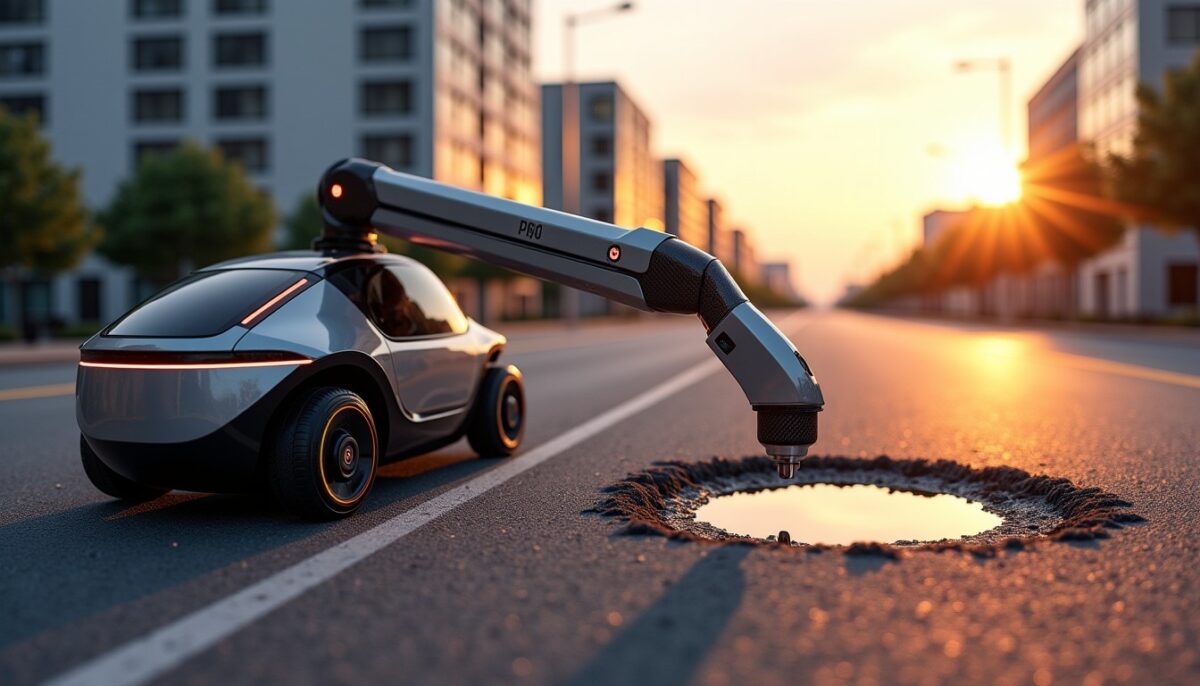
- La démonstration à Pittsburgh utilise une remorque robotisée et un système de dépôt d’asphalte à froid.
- La démarche s’appuie sur une collaboration entre Silly Surfacing et l’IDEA Lab de l’université de Pittsburgh.
- La feuille de route vise ensuite prétraitement, compactage et circulation en conditions réelles.
- Les résultats à mesurer portent surtout sur durée de vie, coûts et qualité de réparation.
À Pittsburgh, les nids-de-poule ne sont pas seulement un désagrément. Ils génèrent des coûts, dégradent les véhicules et mobilisent en continu les équipes municipales. Un prototype issu de la recherche locale vise désormais à reboucher automatiquement ces cavités grâce à la robotique et à la vision par ordinateur.
Lire également : Diesel : pourquoi le gazole flambe et dépasse l’essence, et ce qui change cet automne
Le projet “prototype de Pitt pour reboucher les nids-de-poule” montre comment un besoin très concret peut devenir un terrain d’expérimentation technologique. L’objectif consiste à passer de la démonstration à une réparation fiable, mesurable et reproductible.
Pourquoi la robotique réduit-elle le temps perdu sur les routes abîmées ?
La robotique vise une exécution plus régulière que le travail manuel, surtout lors du positionnement et du dosage des matériaux. Pour reboucher un nid-de-poule, il faut d’abord relever précisément la géométrie, puis déposer la bonne quantité d’asphalte à froid. Ensuite, la qualité dépend du compactage et du suivi du protocole.
Lire également : Amazon leo relance ariánespace : six ariane 64 de plus et 24 missions pour l’avenir
Dans le cas du prototype de Pitt, le principe repose sur une chaîne complète : scan 3D, cartographie, calcul des paramètres, puis dépôt automatisé. Cette approche limite les approximations humaines et réduit les retouches. Elle facilite aussi la collecte de données techniques pour comparer les interventions.
Avant de lire ces chiffres, un repère utile s’impose : les nids-de-poule relèvent d’une dégradation progressive. L’eau s’infiltre, l’asphalte se fragilise, puis la cavité s’agrandit sous trafic.
- Géométrie : diamètre, profondeur, pente et volume à remplir
- Dosage : masse d’asphalte et trajectoire de dépôt
- Finition : contrôle de surface et préparation au compactage
| Étape | Approche manuelle | Approche robotisée |
|---|---|---|
| Relevé | Mesures approximatives sur site | Scan 3D et cartographie numérique |
| Calcul du volume | Estimation à partir de l’œil | Calcul basé sur données de distance |
| Dépôt | Placement variable selon l’opérateur | Trajectoire et buse guidées par logiciel |
| Qualité de surface | Contrôle visuel puis correction | Paramètres standardisés et vérifiables |
Quelles technologies le prototype de Pitt utilise-t-il réellement pour reboucher ?
Le système combine une caméra à temps de vol pour mesurer les distances et un logiciel pour reconstruire le relief. Ensuite, la commande pilote une structure mobile avec une buse et une alimentation en matériau. Le prototype remplit le trou avec de l’asphalte à froid, selon des paramètres calculés.
Le point clé réside dans l’alignement entre mesures et dépôt. La trajectoire sert de guide pour remplir une cavité de forme irrégulière, plutôt que de poser un matériau “au jugé”. Cette logique réduit les écarts entre intention de réparation et résultat.
Pour contextualiser, les nids-de-poule ne sont pas identiques d’un quartier à l’autre, même sur une même ville. À Pittsburgh, les variations de profondeur et de bordure imposent une adaptation rapide du procédé.
Définitions utiles pour comprendre le procédé
Un nid-de-poule désigne une cavité dans la chaussée, souvent créée par la fatigue du revêtement. Une vision par ordinateur est un ensemble de méthodes qui identifient une scène et en extraient des mesures. La cartographie correspond ici à la reconstruction des dimensions à remplir.
Un portique robotisé est une structure permettant de guider un élément de travail selon des axes. L’asphalte à froid signifie un mélange mis en œuvre sans réchauffement extrême, afin de faciliter l’intervention.
Cas d usage : pour quels profils le robot nid-de-poule peut-il être utile demain ?
Les équipes qui entretiennent la voirie peuvent tirer un bénéfice direct d’une exécution plus standardisée. Les municipalités cherchent souvent à réduire les interventions répétées. Les entrepreneurs de la réparation routière peuvent aussi utiliser une approche basée sur données pour planifier et former.
Dans un contexte académique, l’intérêt porte sur la validation : le prototype sert de plateforme pour tester des capteurs, des algorithmes et une chaîne de fabrication. Un laboratoire peut ensuite comparer plusieurs versions et mesurer la robustesse sur des surfaces réelles.
| Profil | Besoins | Ce que la robotique apporte |
|---|---|---|
| Collectivités locales | Traçabilité et régularité | Paramètres enregistrés et reproductibles |
| Ateliers de réparation | Réduction des reprises | Dosage et dépôt mieux contrôlés |
| Laboratoires universitaires | Validation technique | Données pour comparer capteurs et modèles |
| Chantiers en zones denses | Minimiser l’immobilisation | Processus plus rapide à terme |
Une limite doit toutefois être anticipée. Le compactage et la préparation de la cavité restent des étapes déterminantes pour la durabilité. Le prototype vise précisément leur intégration progressive.
- Avant : préparation et prétraitement de la zone
- Pendant : dépôt contrôlé par scan 3D
- Après : post-traitement et compactage
Quelles erreurs fréquentes nuisent à la durabilité d une réparation automatique ?
La première erreur consiste à privilégier le remplissage sans assurer les étapes de préparation. Un nid-de-poule doit être prêt pour que l’adhérence et la tenue mécanique soient cohérentes. Sans préparation, la réparation peut se détériorer rapidement, malgré un dépôt précis.
La deuxième erreur survient quand le système ne compense pas la variabilité de surface. Les bords effrités, la poussière et l’humidité changent la lecture des capteurs. Un modèle doit donc intégrer des conditions réalistes, pas seulement un nid “propre”.
Dans les travaux de maintenance, la durabilité dépend aussi de la mesure. Un suivi après intervention permet de relier paramètres et résultats, notamment la tenue dans le temps et la résistance au trafic.
- Ignorer le contrôle de compactage après dépôt
- Choisir un algorithme de scan sans validation sur surfaces irrégulières
- Ne pas standardiser la méthode de préparation avant intervention
- Mesurer uniquement la “finition visuelle” au lieu de la tenue mécanique
Comment évaluer le succès : quels indicateurs suivent les projets de réparation ?
Pour juger un prototype de rebouchage, il faut des indicateurs qui relient technologie et performance terrain. La mesure la plus pertinente concerne la durée de vie de la réparation, sur plusieurs cycles saisonniers. Les projets modernes intègrent aussi des métriques de temps d’intervention et de reprises.
Les données doivent être comparables. Un bon protocole définit le type de mélange, la profondeur initiale, les conditions d’environnement et le trafic. L’objectif n’est pas seulement de “réussir une démo”, mais de réussir sous contraintes réelles.
Sur le plan méthodologique, l’industrie et les organismes publics privilégient des cycles de validation et des exigences documentées. Par exemple, la chaîne “capteurs vers action” doit être vérifiée à la fois en laboratoire et sur site.
Repère chiffré : selon les analyses publiées par la Federal Highway Administration (FHWA), les coûts liés à l’état des routes et à la détérioration structurale se chiffrent en milliards de dollars chaque année. Les derniers rapports consolidés indiquent des besoins d’entretien qui dépassent les budgets disponibles, avec une pression accrue sur les interventions (FHWA, données 2023).
Autre point de référence : l’agence National Asphalt Pavement Association (NAPA) met en avant, dans des publications récentes, l’importance du dimensionnement du matériau et de la préparation de surface pour maximiser la tenue. Ces recommandations sont utiles pour cadrer la partie “prétraitement” encore en développement sur les prototypes (NAPA, mises à jour 2024).
Localement, les municipalités américaines documentent aussi les impacts économiques des dégradations routières via des cadres de gestion des actifs. Les informations du U.S. Department of Transportation servent souvent de base aux comparaisons entre programmes de maintenance (USDOT, 2023-2024).
Ce que le prototype de Pitt pourrait apporter à ces indicateurs
Le scan 3D et la trajectoire peuvent réduire les écarts de volume et de positionnement. Les logs de paramètres peuvent ensuite faciliter l’analyse des causes de défaillance. Pour les équipes, cette traçabilité permet de passer d’un raisonnement empirique à une logique pilotée par données.
Quelle prochaine étape pour le prototype de Pitt afin d industrialiser la réparation ?
La prochaine étape consiste à automatiser davantage la préparation et le compactage après dépôt. Le prototype présenté montre une capacité de scan et de remplissage. La feuille de route vise désormais la séquence complète : prétraiter, poser, puis compacter, avec un enchaînement plus fluide.
Le projet vise aussi un fonctionnement plus proche du trafic réel. Cela implique de gérer la mobilité, la stabilité en environnement opérationnel et la robustesse des capteurs. Les démonstrations publiques constituent une étape, mais l’industrialisation exigera des validations à grande échelle.
À titre d’exemple d’environnement de déploiement, la dynamique locale associe souvent universités, accélérateurs et infrastructures d’essai. Dans ce cas, l’écosystème d’innovation joue un rôle structurant pour passer de l’ingénierie à l’intégration.
- Intégrer des actions de prétraitement de la cavité
- Ajouter un module de compactage avec contrôle de pression
- Tester en conditions variables : poussière, humidité, bordure
- Documenter la performance sur plusieurs mois, pas uniquement en journée
Si vous travaillez sur la voirie, la robotique appliquée ou la gestion des actifs, gardez ce fil en tête : la précision de scan ne suffit pas. La réussite dépend d’un processus complet, mesuré et validé. Pour mieux suivre l’évolution du prototype de Pitt pour reboucher les nids-de-poule, observez la progression vers la préparation et le compactage, puis comparez les résultats terrain.
Sources externes (récentes) :
- Federal Highway Administration (FHWA), “Highway Statistics” et analyses associées, données consolidées publiées en 2023.
- National Asphalt Pavement Association (NAPA), recommandations techniques mises à jour en 2024 sur la performance des revêtements et la préparation.
- U.S. Department of Transportation (USDOT), documents de cadre sur la gestion des actifs et l’entretien, publications 2023-2024.
Avant de mettre en œuvre un système similaire, analysez vos contraintes locales de matériaux, de sécurité et de séquencement chantier. Cette approche aide à transformer une démonstration technique en solution opérationnelle.
Qu est-ce qu un prototype de Pitt pour reboucher les nids-de-poule ?
Il s’agit d’une démonstration robotisée issue de la collaboration entre une startup et l’IDEA Lab de l’université de Pittsburgh. Le système combine scan 3D, cartographie et dépôt d’asphalte à froid pour remplir un nid-de-poule à taille réelle. Le projet vise ensuite la préparation et le compactage.
Comment le robot mesure-t-il la forme du nid-de-poule ?
La solution utilise une caméra à temps de vol pour estimer les distances et reconstruire la cavité. Le logiciel calcule ensuite la trajectoire de dépôt et la quantité de matériau. Cette chaîne réduit les écarts par rapport à une mesure manuelle, mais elle dépend de conditions de surface réalistes.
Pourquoi l étape de compactage reste-t-elle déterminante ?
Le remplissage ne suffit pas à lui seul. La tenue mécanique dépend fortement du compactage, de la préparation des bords et de l’adhérence. Sans contrôle de ces paramètres, la réparation peut se dégrader rapidement sous l’action du trafic et des variations climatiques, même si la géométrie semble bien remplie.
Quels indicateurs permettent de comparer des réparations sur le long terme ?
Les comparaisons fiables portent sur la durée de vie de la réparation, le nombre de reprises nécessaires et le temps d’intervention. Le suivi doit aussi inclure les conditions d’environnement, la profondeur initiale et la méthode de préparation. Ces données permettent de relier “paramètres” et “performance”.
Quels risques techniques faut-il anticiper avant le déploiement ?
Les risques concernent la variabilité de surface, la poussière, l’humidité et la stabilité de l’équipement. Les capteurs peuvent perdre en précision si les conditions changent trop vite. La robustesse des algorithmes doit être validée sur des cas divers, pas seulement sur un nid de démonstration.
Vous souhaitez aller plus loin ? Exploitez ces critères pour évaluer tout projet de rebouchage robotisé, et demandez des preuves sur la tenue dans le temps, pas uniquement sur la démonstration.
