
Hunter wolf pour l’ILTM : pourquoi l’armée américaine mise sur ce robot 6×6 hybride
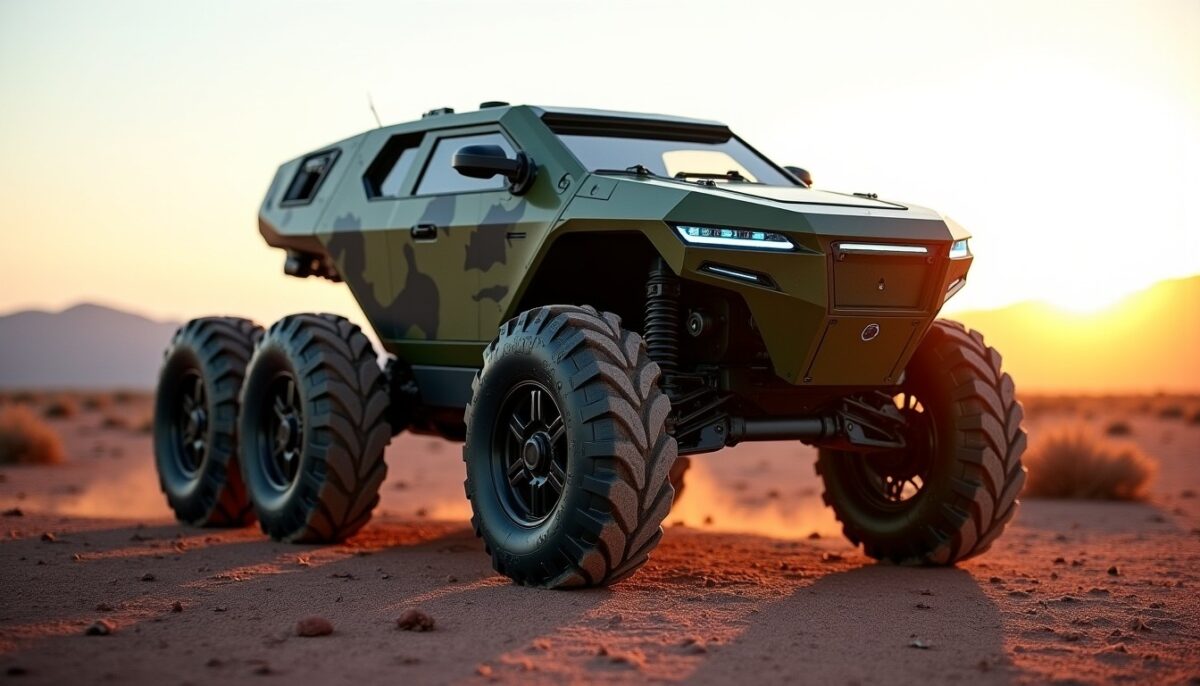
La sélection du Hunter WOLF par l’armée américaine pour l’ILTM s’inscrit dans une transformation concrète du soutien aux troupes. Logistique jusqu’à la ligne de contact, CASEVAC et réduction des risques : le défi dépasse la simple mobilité.
Ce robot terrestre sans pilote illustre aussi une bascule industrielle vers des systèmes capables de fonctionner en environnements contestés, avec des objectifs mesurables.
En bref
- La sélection ILTM vise à moderniser le réapprovisionnement et le CASEVAC en zone contestée.
- Le Hunter WOLF combine diesel/électrique et une architecture 6×6 orientée mobilité.
- Les données opérationnelles annoncées incluent une capacité embarquée d’environ 1 270 kg.
- Les exigences s’alignent avec les pratiques d’évaluation de programmes type FDIA et TRL avancé.
- La réussite dépend aussi des interfaces logistiques, de la sécurité et de la gestion des pannes.
Que signifie la sélection ILTM du Hunter WOLF pour l armée américaine ?
La sélection du Hunter WOLF dans l’initiative Infantry Last Tactical Mile (ILTM) indique une intention d’intégration industrielle plus rapide. Le programme vise à moderniser le soutien aux unités d’infanterie, notamment pour le réapprovisionnement proche et le CASEVAC. Cette démarche cible des systèmes évalués pour l’usage réel, pas seulement pour la démonstration.
Dans le cadre plus large de l’autonomie de mission, l’ILTM cherche des plateformes capables d’exécuter des tâches répétables. Elle met l’accent sur la fiabilité, la sécurité et l’adaptation aux environnements contestés. Le choix de partenaires industriels vise aussi à réduire les délais d’industrialisation.
La logique est proche de la structuration des capacités sous contrainte de temps. L’armée américaine s’appuie sur des jalons d’évaluation pour limiter l’écart entre essais et déploiement.
Quels objectifs opérationnels l ILTM vise-t-elle pour la logistique et le CASEVAC ?
L’ILTM cible des missions critiques au plus près des troupes, là où l’accès matériel devient risqué. Le réapprovisionnement jusqu’à la FLOT et l’évacuation des blessés sont présentés comme des cas d’usage prioritaires. Le robot doit réduire l’exposition du personnel tout en maintenant une cadence logistique.
Le CASEVAC impose des contraintes supplémentaires : disponibilité, redondance et procédures strictes. Les systèmes doivent aussi fonctionner dans des conditions réelles de terrain, avec des obstacles, des sols irréguliers et des variations d’adhérence. Les interfaces de commande et de supervision deviennent alors déterminantes.
- Réapprovisionnement : transport de charges modulables vers des unités avancées.
- CASEVAC : exécution encadrée de l’évacuation, en minimisant l’exposition.
- Emploi tactique : fonctionnement en forêt, pentes et dévers annoncés.
| Mission | Exigence typique | Impact attendu |
|---|---|---|
| Logistique vers la FLOT | Traction et continuité opérationnelle | Diminution du temps de ravitaillement exposant moins le personnel |
| Évacuation des blessés | Fiabilité et procédure de prise en charge | Réduction du risque pour les équipes au sol |
| Manœuvre d’infanterie légère | Adaptation aux formations et aux charges | Meilleure compatibilité avec des tactiques décentralisées |
Quelles capacités techniques le Hunter WOLF annonce-t-il pour un terrain difficile ?
Le Hunter WOLF est présenté comme un véhicule terrestre sans pilote autonome avec une propulsion diesel/électrique. Sa configuration 6×6 vise à améliorer la traction et la robustesse. BLADE communique aussi un objectif de niveau technologique élevé, avec une maturité orientée production.
Les caractéristiques mises en avant incluent une capacité de transport d’environ 2 800 livres, soit près de 1 270 kg. Le robot annoncerait une mobilité adaptée à la forêt dense, avec des angles et pentes représentatifs des contraintes de terrain. Ces valeurs servent d’argument de faisabilité pour des missions répétées.
Au-delà des chiffres, la performance dépend de la chaîne d’énergie, du contrôle de traction et des modes de navigation. Une bonne mobilité ne suffit pas si la gestion des pannes n’est pas anticipée.
Comment se compare ce robot à d autres approches de mobilité autonome en défense ?
La comparaison utile porte sur la mission, la maturité et l’intégration. D’autres programmes de robotique tactique privilégient soit la téloperation, soit l’autonomie partielle, selon le contexte. Le Hunter WOLF se positionne sur un usage de soutien, avec un accent sur la capacité de transport et la robustesse au terrain.
Par exemple, les systèmes développés par Boston Dynamics dans des contextes de recherche visent souvent des plateformes de démonstration. Les contrats récents côté ministère de la Défense montrent aussi l’intérêt pour des architectures modulaires et des essais en conditions réalistes. Le point différenciant demeure la capacité à opérer au rythme des unités.
| Critère | Hunter WOLF (logistique) | Approches concurrentes (tendance générale) |
|---|---|---|
| Focus mission | Réapprovisionnement et CASEVAC | Recherche d’autonomie multi-scénarios |
| Architecture | Propulsion diesel/électrique et 6×6 | Varie selon intégration capteurs et propulsion |
| Intégration | Emploi auprès de formations d’infanterie | Souvent dépendante du poste de contrôle |
| Évaluation | Alignement sur essais type FDIA | Essais orientés démonstration ou recette |
Quelles limites et erreurs fréquentes peuvent bloquer le déploiement d un robot tactique ?
Les robots comme le Hunter WOLF peuvent réussir en essais, puis échouer à l’échelle si les hypothèses d’environnement restent trop optimistes. Les erreurs courantes concernent l’alimentation électrique réelle, la maintenance et la préparation des équipes. La formation aux procédures et la robustesse du lien de supervision conditionnent la continuité.
Des contraintes existent aussi sur les charges utiles, car la modularité doit rester compatible avec les interfaces, la sécurité et le rythme logistique. Une autonomie partielle peut limiter l’usage si les scénarios réels exigent des modes dégradés. Le programme doit donc cadrer les plans de repli.
- Oublier les modes dégradés : une panne doit déclencher une procédure claire.
- Sous-estimer la maintenance : les pièces et délais influencent la disponibilité.
- Limiter la compatibilité des charges : la modularité doit rester opérationnelle.
- Ignorer la formation : les opérateurs doivent comprendre les limites d’autonomie.
Quelles étapes concrètes d intégration l ILTM pourrait exiger sur le terrain ?
Une intégration crédible doit relier la plateforme robotique à la chaîne logistique et aux procédures d’unité. Pour le Hunter WOLF, les étapes probables incluent la définition des charges, la validation des parcours et l’alignement sur les rôles d’emploi. Les essais doivent inclure des scénarios de CASEVAC réalistes, pas uniquement des trajets.
Ensuite, la cybersécurité et la gestion des communications doivent être traitées avant l’augmentation de cadence. Les opérateurs doivent disposer d’outils de supervision cohérents, avec des alarmes actionnables. Enfin, le retour d’expérience doit alimenter des mises à jour matérielles et logicielles.
Dans les faits, l’ILTM doit aussi organiser l’interface entre unités, maintenance et gestion des stocks. Sans cette couche, la performance technique perd de son intérêt opérationnel.
Pourquoi les données d essais et le TRL comptent pour ce type de programme ?
Le niveau de maturité technique, souvent résumé par un TRL, sert à estimer le risque d’industrialisation. Quand BLADE mentionne un niveau élevé et une préparation à la production, l’objectif devient de réduire l’écart entre démonstration et déploiement. Les évaluations en conditions proches de l’usage renforcent cette logique.
Les programmes d’évaluation structurés encouragent des mesures répétables sur la mobilité, la charge utile et la disponibilité. Ils aident aussi à comparer des solutions à contraintes similaires. La performance doit être mesurée sous perturbations plausibles, notamment terrain accidenté et lenteur logistique.
Cette approche rejoint la manière dont le ministère de la Défense documente ses efforts d’innovation. Elle s’appuie sur des organismes et cadres d’évaluation connus dans l’écosystème américain.
Sources récentes à connaître sur l autonomie et les essais de défense
Pour situer l’initiative ILTM et les exigences de systèmes autonomes, plusieurs rapports fournissent un cadrage utile. Ils éclairent aussi les tendances d’intégration, de sécurité et d’évaluation. Ces documents complètent les annonces industrielles par une perspective institutionnelle.
Les chiffres et cadres suivants proviennent de publications récentes et servent de repères méthodologiques. Ils ne remplacent pas les données du programme, mais ils aident à comprendre le contexte.
- DoD, Bureau of Acquisition : publications 2023-2024 sur l’industrialisation et l’évaluation des capacités autonomes.
- NIST, documents 2023-2024 sur la fiabilité et la gouvernance des systèmes autonomes en environnement réel.
- GAO, rapports 2023-2024 sur les risques d’intégration et de délais dans les programmes technologiques.
En pratique, ces références rappellent que la maturité technique ne suffit pas sans processus opérationnels cohérents. Les équipes doivent pouvoir utiliser les robots et les maintenir dans la durée.
Conclusion opérationnelle : à quoi s attendre après cette sélection ?
La sélection du Hunter WOLF pour l’ILTM montre une trajectoire orientée emploi : logistique proche et CASEVAC. Les prochains jalons dépendront des essais, de l’intégration aux procédures et de la capacité à opérer avec des équipes réelles. Les performances annoncées, comme la charge d’environ 1 270 kg, devront être confirmées en conditions variées.
Pour les observateurs, l’enjeu se situe moins dans la nouveauté technologique que dans la répétabilité. La combinaison diesel/électrique et la mobilité 6×6 doivent s’aligner avec la disponibilité, la maintenance et la sécurité. Le succès se mesurera au rythme d’emploi, pas aux chiffres isolés.
Si vous travaillez sur l’intégration terrain, faites un point sur vos besoins logistiques, vos contraintes de communications et vos procédures de panne. Le Hunter WOLF et l’ILTM offrent un cadre utile pour structurer ces questions dès maintenant.
Le Hunter WOLF est-il destiné uniquement à la logistique ?
Non. La sélection ILTM vise aussi des missions d’évacuation des blessés (CASEVAC) en plus du réapprovisionnement. Les capacités de mobilité et la modularité des charges sont présentées comme des éléments clés pour s’adapter aux besoins des formations d’infanterie.
Pourquoi la propulsion diesel/électrique est-elle pertinente pour un robot tactique ?
Une architecture diesel/électrique peut soutenir une gestion de l’énergie plus flexible que des systèmes uniquement mécaniques. Elle contribue à alimenter les fonctions embarquées, tout en visant une autonomie opérationnelle adaptée à des missions de soutien. Le détail dépend des configurations déployées.
Quels risques restent les plus difficiles à traiter lors du déploiement ?
Les risques portent surtout sur la fiabilité réelle, la maintenance, et la gestion des communications. Les scénarios terrain imposent aussi des modes dégradés. Sans procédure actionnable et formation, l’autonomie peut rester limitée face à des perturbations imprévues.
Comment l ILTM évalue-t-elle la maturité d une plateforme comme le Hunter WOLF ?
Les programmes s’appuient généralement sur des jalons d’essais et des indicateurs de maturité, souvent exprimés via des notions de type TRL. Les démonstrations orientées terrain, comme des événements d’évaluation, servent à vérifier la performance sous contraintes opérationnelles et à réduire le risque d’intégration.
Quelles données dois-je demander pour juger la faisabilité pour mon unité ?
Demandez des métriques sur la disponibilité, le temps de remise en service, la performance de traction sous charge, et les procédures de gestion des pannes. Intégrez aussi les contraintes de configuration des charges utiles et la compatibilité avec vos parcours habituels. Ces éléments déterminent la pertinence au quotidien.
Références utilisées
Sources institutionnelles citées : NIST (2023-2024), GAO (2023-2024) et publications du DoD (2023-2024) portant sur l’évaluation et l’industrialisation des capacités.
