
Saab et la Suède testent un démonstrateur de sous-marin autonome LUUV : ce que cela change
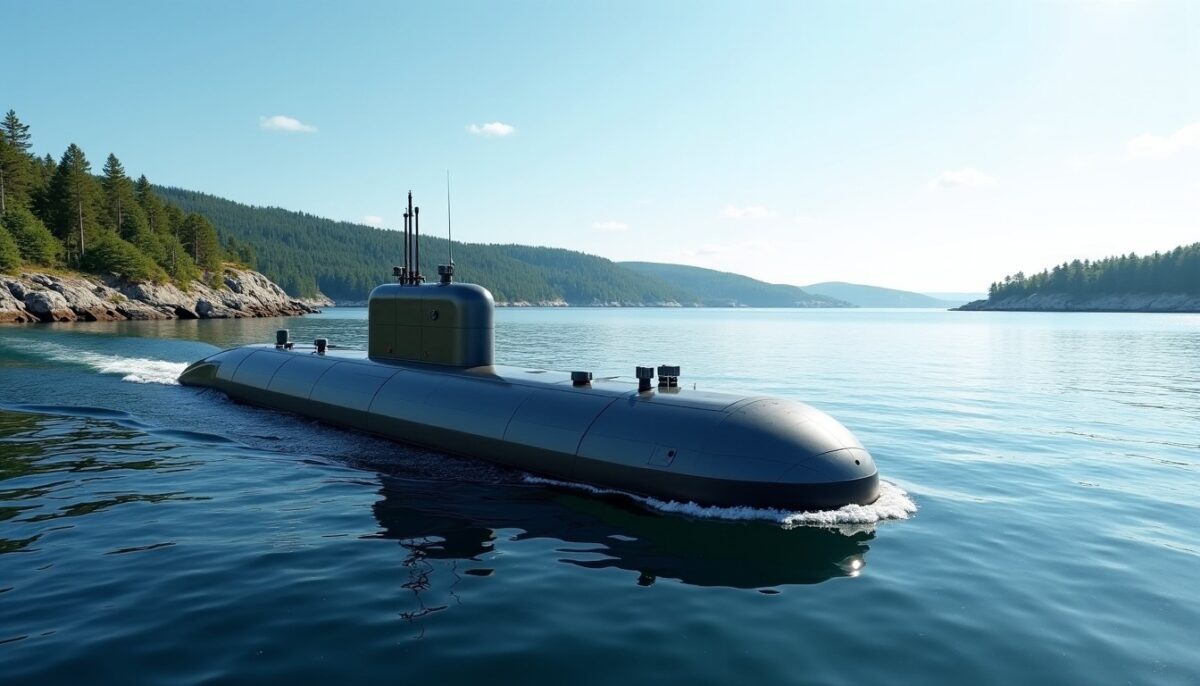
Saab et la Suède accélèrent la transition vers des véhicules sous-marins sans équipage grâce à un démonstrateur LUUV. En moins d’un an, l’équipe a franchi plusieurs étapes, puis validé une première phase en mer. Cette dynamique pose des questions concrètes sur l’autonomie, les capteurs, et l’usage opérationnel à venir.
En bref
A découvrir également : Pneus hiver 2026-2027 : vos obligations dès novembre, repères 3PMSF et communes concernées
- Saab, la FMV et les Forces armées suédoises ont mené à bien un démonstrateur LUUV après une attribution de contrat récente.
- Le projet vise l’évaluation de capacités sous-marines et des fonctions autonomes, via un contrôle logiciel dédié.
- La phase suivante doit renforcer logiciels, capteurs et autonomie tout en préparant des décisions d’acquisition.
- Les détails de performances et de missions n’ont pas été publiés, ce qui limite toute comparaison immédiate.
Qu est-ce que le LUUV de Saab, et pourquoi la Suède le fait rapidement ?
Le LUUV (Large Uncrewed Underwater Vehicle) est un véhicule sous-marin autonome destiné à tester des briques technologiques. L’objectif consiste à accélérer le passage du concept à des essais validés, puis à alimenter l’évaluation par les autorités suédoises.
Le calendrier annoncé indique un enchaînement rapide, avec une première phase achevée après des essais en mer. Cette approche réduit le délai entre l’ingénierie logicielle et la démonstration technique, au bénéfice des futures décisions.
Lire également : Hunter wolf pour l’ILTM : pourquoi l’armée américaine mise sur ce robot 6x6 hybride
Un élément central réside dans l’architecture pensée autour du logiciel, plutôt que dans une simple optimisation mécanique du porteur. Cette logique est cohérente avec les tendances observées dans l’industrie européenne de défense.
- LUUV : classe de grand véhicule sans équipage, conçu pour des missions prolongées.
- Autonomie : capacité à planifier et exécuter des tâches sans contrôle humain continu.
- Capteurs : instruments pour la perception, la navigation et la compréhension du milieu.
- Évaluation : essais servant à comparer des options d’acquisition et d’emploi.
| Aspect | Ce qui est indiqué publiquement | Ce qui reste à préciser |
|---|---|---|
| Finalité | Évaluer des capacités sous-marines futures | Profils de missions exacts et seuils de performance |
| Approche | Centrée logiciel et intégration autonome | Degré d’autonomie en temps réel lors des essais |
| Phase 1 | Première phase achevée après essais en mer | Données techniques chiffrées, endurances et vitesses |
| Phase suivante | Renforcement logiciels, capteurs, fonctions autonomes | Calendrier d’intégration vers un système opérationnel |
Comment l approche centrée sur le logiciel réduit-elle le temps entre contrat et essais ?
La logique centrée sur le logiciel vise à rendre les capacités plus modulaires et testables. Quand les fonctions autonomes sont développées par itérations, elles peuvent être intégrées, revalidées et améliorées plus vite.
Dans ce projet, l’intégration d’un système autonome de contrôle, mentionné comme Autonomous Ocean Core, soutient l’exécution de comportements guidés par des règles et des données. Cette méthode facilite l’évolution des algorithmes sans refonte complète du véhicule.
Un autre levier concerne l’industrialisation des essais, avec des séquences de validation planifiées. Des retours précoces réduisent les risques techniques, surtout sur la fusion capteurs et la navigation en environnement marin.
Quelles briques techniques sont visées pour la prochaine étape du LUUV ?
La phase suivante doit renforcer des éléments directement liés à l’autonomie utile en mer. Les publications mentionnent explicitement le développement de logiciels, de capteurs et de fonctions autonomes, sans détailler les performances mesurées.
Ces améliorations s’alignent sur des besoins opérationnels typiques : meilleure connaissance de situation, adaptation au milieu, et exécution de tâches avec moins d’intervention humaine. Les autorités cherchent ainsi à réduire l’incertitude avant toute acquisition élargie.
Pour contextualiser, des programmes européens récents montrent une tendance à combiner perception, planification et supervision logicielle. Le résultat attendu est un comportement robuste, même lorsque les données sont incomplètes ou bruitées.
Erreurs fréquentes à éviter
- Confondre un démonstrateur avec un système opérationnel final, car les objectifs d’essais diffèrent.
- Déduire des performances de la seule annonce de succès, sans chiffres d’endurance et de navigation.
- Surévaluer l’autonomie sans préciser le niveau de supervision humaine lors des manœuvres.
- Ignorer l’intégration capteurs, alors qu’elle conditionne la qualité des décisions autonomes.
Quel rôle joue la FMV dans la coopération avec l industrie et les Forces armées ?
La FMV pilote le projet en coopération avec les Forces armées suédoises et Saab. Cette configuration place l’évaluation au centre, afin d’orienter les décisions liées à l’acquisition et à l’usage futur de systèmes submersibles autonomes.
Ce modèle connecte les besoins opérationnels aux capacités industrielles dès le stade de démonstration. Il facilite aussi la transformation de résultats de laboratoire en données exploitables par les autorités, puis en critères d’achat.
Le discours public insiste sur la capacité à convertir une technologie en valeur opérationnelle, plutôt que sur la seule innovation conceptuelle. Cette perspective est utile pour comprendre la finalité du calendrier rapide.
Cas d’usage par profil
- État-major : évaluer l’intérêt de plateformes sans équipage pour la reconnaissance et le relais.
- Ingénierie : valider la stabilité de l’architecture autonome et la robustesse capteurs.
- Ops : estimer le niveau de supervision requis et les conditions de déploiement en mer.
Pour mesurer la portée, on peut comparer la logique d’essais rapides avec d’autres efforts européens. Par exemple, l’OTAN encourage l’interopérabilité et l’expérimentation, ce qui influence directement les critères d’évaluation des systèmes autonomes. Dans le même temps, l’Union européenne finance des projets d’innovation maritime sécurisée via des programmes-cadres.
Sources (pour contexte et tendances)
Les annonces s’inscrivent dans un mouvement plus large sur les systèmes autonomes. Voir notamment les documents de l’OTAN sur l’innovation et les technologies émergentes, ainsi que des cadres d’incubation et de financement au niveau européen liés à la recherche et à la défense maritime.
Références : OTAN, initiatives “Emerging Security Challenges” (mise à jour 2023-2024) ; Commission européenne, appels et programmes liés à la recherche et à l’innovation sécurité-défense (2023-2024).
Quelles limites doit-on garder en tête avant de généraliser ces résultats ?
Les informations publiques ne détaillent ni les missions démontrées ni les performances chiffrées. Sans métriques sur l’endurance, la précision de navigation et la qualité perception, toute comparaison reste spéculative.
De plus, l’autonomie dépend fortement du contexte : conditions de mer, bruit capteurs, contraintes de communication. Une même architecture logicielle peut donc produire des résultats différents selon les scénarios.
Enfin, un véhicule autonome peut réussir un essai ponctuel tout en nécessitant des itérations supplémentaires pour atteindre des exigences opérationnelles strictes. La phase suivante annoncée répond précisément à cet enjeu de durcissement.
Quel est le but principal du démonstrateur LUUV ?
Le démonstrateur LUUV vise à tester et évaluer des capacités sous-marines et des fonctions autonomes. La finalité consiste à produire des résultats exploitables par la FMV et les Forces armées suédoises, avant des décisions d’acquisition.
Pourquoi l accent est mis sur le logiciel plutôt que sur la seule plateforme ?
Le logiciel pilote la planification, la décision et l’usage des capteurs. Une approche centrée logiciel permet d’itérer plus vite, de limiter les refontes matérielles et d’intégrer progressivement de nouvelles capacités durant les essais.
Quels éléments restent inconnus dans les informations publiées ?
Les publications ne communiquent pas les performances mesurées, ni les capacités exactes validées en mer. Elles ne précisent pas non plus l’emploi opérationnel envisagé, les quantités de systèmes, ni le calendrier d’acquisition complet.
Comment la coopération entre Saab et la FMV influence-t-elle le projet ?
La coopération place l’évaluation au cœur du développement. La FMV coordonne avec les Forces armées et Saab afin de transformer les essais en critères concrets pour l’achat et l’emploi futur de systèmes sous-marins autonomes.
Quelles données devraient être demandées pour comparer ce LUUV à d autres systèmes ?
Pour une comparaison utile, il faut des métriques sur l’endurance, la navigation, la qualité de perception et le niveau d’autonomie supervisée. Des informations sur les scénarios d’essai et les seuils de réussite apportent aussi une base d’évaluation solide.
Pour suivre l’évolution, observez la prochaine phase : elle devrait apporter davantage de détails techniques sur les logiciels, les capteurs et la maturité des fonctions autonomes du LUUV. Si vous analysez ces systèmes, dites-moi quels critères vous souhaitez comparer en priorité.
