
Fanuc au pack expo 2026 à chicago : robotique, vision et IA pour emballage plus rapide
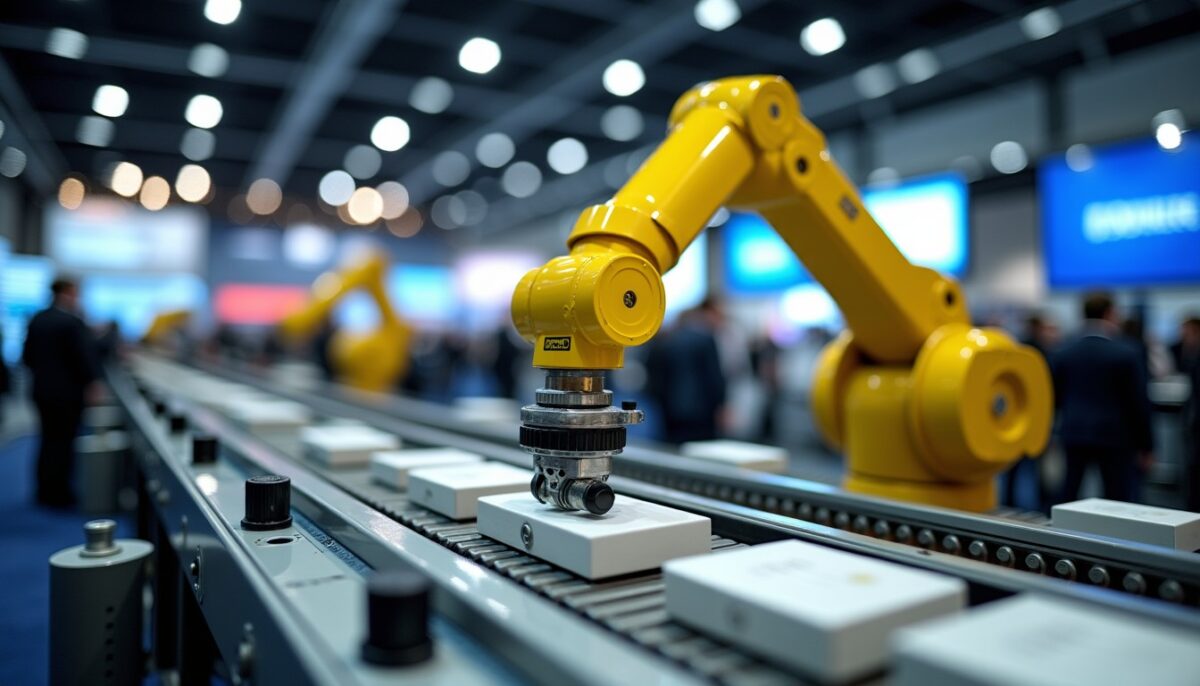
Le PACK EXPO International 2026 à Chicago agit comme un révélateur des priorités industrielles : automatiser sans complexifier, sécuriser les flux, et compenser les pénuries de main-d’œuvre. Sur ce terrain, FANUC mettra en avant des démonstrations mêlant robotique collaborative, vision industrielle et IA générative appliquées à l’emballage et à la palettisation.
Cette dynamique ne se limite pas aux démonstrations. Elle traduit des méthodes de déploiement, de vérification et de reconfigurations plus rapides pour les lignes d’emballage et de transformation.
A lire en complément : Furo lève 4 millions de dollars pour piloter les batteries : le logiciel qui arbitre en continu
En bref
- FANUC présentera au PACK EXPO 2026 des cas d’usage d’emballage et de palettisation avec cobots
- La vision industrielle sert à vérifier l’orientation, guider la pose et réduire les rejets
- L’IA générative vise une programmation plus accessible via des commandes naturelles
- Des approches de coactivité homme-robot limitent les interruptions lors du scannage
- Des exemples agroalimentaires montrent des exigences d’hygiène et des trajectoires adaptées
Pourquoi FANUC mise sur l IA générative et la vision pour l emballage ?
Au PACK EXPO 2026, l’objectif reste pragmatique : accélérer la mise en route tout en fiabilisant l’emballage. L’IA générative transforme des demandes en code et actions robotiques, tandis que la vision industrielle valide l’orientation des étiquettes et la conformité des poses.
A voir aussi : DeepL Voice préserve votre voix en visio sur 14 langues depuis septembre 2026
Cette combinaison réduit le temps entre un changement de produit et une reprise stable en production. Elle diminue aussi la dépendance aux ajustements manuels, souvent longs et répétitifs.
Pour cadrer les attentes, quelques définitions aident à comprendre les démonstrations.
- IA générative : système produisant un code ou une séquence d’actions à partir d’instructions textuelles.
- Vision industrielle : capteurs et algorithmes analysant formes, positions et états pour guider une action.
- Vérification : contrôle automatique après préhension, afin de limiter les erreurs de montage.
Les retours terrain des intégrateurs indiquent que la vision améliore la stabilité, surtout quand les formats varient. Les données chiffrées restent variables selon les lignes, mais la logique d’inspection post-prise est désormais répandue.
L’adoption de l’automatisation et des technologies avancées peut soutenir la productivité et la résilience des chaînes de valeur.
Source : Organisation for Economic Co-operation and Development (OCDE), rapport sur la productivité et les technologies, publié en 2023.
Quel rôle la proximité homme-robot joue-t-elle dans les lignes d emballage ?
Les démonstrations axées coactivité visent à maintenir le débit malgré la présence d’opérateurs. La trajectoire peut être ajustée en temps réel, pendant qu’une vision industrielle effectue des vérifications, comme la lecture de codes-barres.
Dans ce cadre, le robot ne remplace pas systématiquement les équipes. Il encadre les gestes répétitifs et limite les temps morts liés aux changements de poste.
Voici un cadre opérationnel utile pour évaluer ce type d’architecture en salon.
- Définir les points de partage espace-temps entre l’humain et le cobot.
- Mesurer le temps de cycle avec opérations de scannage incluses.
- Valider la tolérance aux variations produit via contrôles visuels.
- Documenter les règles de reprise après arrêt, afin de limiter la dérive.
| Objectif | Technologies observées | Impact attendu sur la ligne |
|---|---|---|
| Réduire les erreurs de pose | iRVision, vérification d’orientation | Diminution des rejets après contrôle |
| Maintenir le débit | Planification dynamique, guidage vision | Moins d’interruptions lors du scannage |
| Accélérer la reconfiguration | Programmation guidée, logique de reprise | Temps de changement réduit |
| Gérer des formats variables | Validation par caméra, préhenseurs adaptés | Stabilité accrue malgré la variabilité |
Sur des lignes où les opérateurs restent impliqués, la coactivité devient un compromis mesurable. Le bénéfice dépend souvent de la qualité de la programmation et des paramètres de vision.
Quelles cellules collaboratives peuvent transformer le packaging bout en bout ?
Un scénario fréquemment présenté consiste à coordonner plusieurs cobots pour couvrir des étapes consécutives. Le résultat visé est un flux plus fluide, combinant préhension assistée par la vision, mise en caisse et palettisation avec un gabarit de production flexible.
Cette approche est utile lorsque les références produits changent souvent, ou lorsque l’espace au sol impose une séquence optimisée.
Une méthode de validation, avant tout déploiement, consiste à comparer les versions “standard” et “collaboratives”.
- Temps de changement : comparer la reconfiguration caméra et outillage.
- Qualité : suivre les défauts de pose et de palettisation.
- Charge opérateur : observer la part de micro-ajustements manuels.
- Occupation au sol : vérifier la cohérence avec la circulation.
Les intégrateurs notent que la palettisation représente un point sensible. La stabilité de la palette dépend de la géométrie, du type d’emballage et de la manière dont l’empilement est contrôlé.
Quels cas agroalimentaires montrent la valeur de la robotique pour l emballage ?
Les démonstrations orientées agroalimentaire s’attachent à deux contraintes : l’hygiène et la variabilité produit. La vision industrielle permet de localiser et d’orienter des emballages sur convoyeur, même quand la position initiale diffère.
Des robots adaptés au nettoyage et à l’environnement humide réduisent aussi la friction entre opérations manuelles et exigences sanitaires.
Pour illustrer, plusieurs profils de production peuvent bénéficier de ce type de configuration.
- Charcuterie : placement précis de saucisses dans des emballages ouverts.
- Produits protéiques congelés : entification, orientation et mise en caisse.
- Transformateurs : palettisation avec gestion d’empilements stables.
Exemple concret de démarche de réduction des arrêts : une usine peut instaurer un contrôle caméra systématique après préhension, afin de diminuer les rebuts liés à une orientation incorrecte. Le gain réel dépend des taux de défaut initial et des fréquences de changement.
Le contexte réglementaire joue également. Aux États-Unis, l’évolution des pratiques sanitaires et de la maîtrise des risques influence l’acceptation d’équipements robotisés dans les zones de transformation.
Source : FDA, publications et mises à jour sur la sécurité alimentaire et les contrôles préventifs, dernières évolutions publiées en 2023 et 2024.
Comment préparer un projet d automatisation d emballage autour de la vision et du cobot ?
Avant de viser un déploiement, la préparation doit couvrir la donnée produit et la logique de contrôle. La réussite vient souvent de la capacité à fiabiliser l’inspection visuelle, puis à intégrer la vérification dans le cycle de production.
Dans les démonstrations, le suivi de convoyeur et les changements d’outil illustrent l’importance du séquencement et des temps de cycle réalistes.
Les erreurs fréquentes à éviter reviennent dans de nombreux projets.
- Présumer que la caméra suffit sans calibrage des tolérances de pose.
- Ignorer l’impact des variations d’éclairage sur la lecture et la mesure.
- Ne pas prévoir la stratégie de reprise après défaut de préhension.
- Sous-estimer la charge de preuve qualité pour la validation process.
Une comparaison quantitative aide à prioriser. Sur des lignes à fort taux de changement, un gain de minutes sur la reconfiguration peut dépasser la réduction de secondes sur chaque cycle.
Quelles limites et quelles mesures de réussite définir dès le début ?
La performance d’une cellule combinant cobots et vision dépend de la qualité des images et de la robustesse de la programmation. Les démonstrations doivent être évaluées sur des critères mesurables, pas uniquement sur la vitesse.
Les métriques utiles incluent la cadence effective, le taux de défaut, le temps de redémarrage et la stabilité sur plusieurs lots.
| Métrique | Comment la mesurer | Seuil d’acceptation typique |
|---|---|---|
| Taux de rejets | Contrôle caméra et comptage défauts par lot | À réduire sous le niveau cible interne |
| Temps de reprise | Durée après arrêt ou défaut de préhension | Doit rester compatible avec le planning |
| Cadence effective | Cycles complets incluant vérification | Proche de la cadence théorique |
| Stabilité sur variations | Tests sur formats et conditions d’éclairage | Résultats cohérents sur plusieurs essais |
En pratique, la valeur se matérialise quand la vision réduit les reprises. Les limites apparaissent lorsque les conditions d’alimentation changent sans adaptation des paramètres caméra.
Source : International Federation of Robotics (IFR), tendances robotique et indicateurs de déploiement, dernières publications disponibles en 2023 et 2024.
Quels sont les objectifs concrets d un stand FANUC au PACK EXPO 2026 ?
Les démonstrations visent à montrer des scénarios d’emballage et de palettisation plus flexibles. La vision industrielle sert à vérifier et guider. L’IA générative illustre une programmation plus rapide, avec une meilleure accessibilité pour les équipes de production.
En quoi l IA générative change-t-elle la programmation de robotique collaborative ?
Elle réduit l’écart entre consigne et exécution. À partir d’instructions verbales, le système peut produire une logique d’action. Cette approche accélère la reconfiguration, tout en conservant une validation par la vision et par les règles de sécurité de la cellule.
Comment évaluer la fiabilité de la vision sur une ligne d emballage ?
La fiabilité se juge sur la répétabilité, pas sur une seule démonstration. Il faut vérifier la robustesse aux variations produit, au changement d’éclairage, et à la vitesse de convoyeur. Les mesures incluent rejets, temps de reprise et taux de réussite par lot.
Quels avantages une cellule collaborative apporte-t-elle à la palettisation ?
Une cellule collaborative peut mieux gérer les changements de formats et la coactivité opérateur. La palettisation repose sur une logique d’empilement stable et sur des contrôles de pose. La vision aide à corriger l’orientation et à réduire les erreurs d’alignement.
Quelles informations faut-il collecter avant un projet d automatisation d emballage ?
Les données clés concernent les produits, leurs variations, la cadence visée et les tolérances d’orientation. La stratégie de contrôle visuel doit être définie dès l’amont. Le planning doit intégrer essais, calibrage et validation qualité pour sécuriser la montée en production.
Si vous préparez une modernisation, suivez le fil entre robotique collaborative, vision industrielle et IA générative : ce triptyque façonne les lignes d’emballage de 2026. Planifiez votre analyse de cas d’usage et vos critères de validation avant de comparer les solutions au salon.
Sources : OCDE, 2023 ; International Federation of Robotics, 2023-2024 ; FDA, mises à jour 2023-2024.
